










Étiquette actuelle:cobot
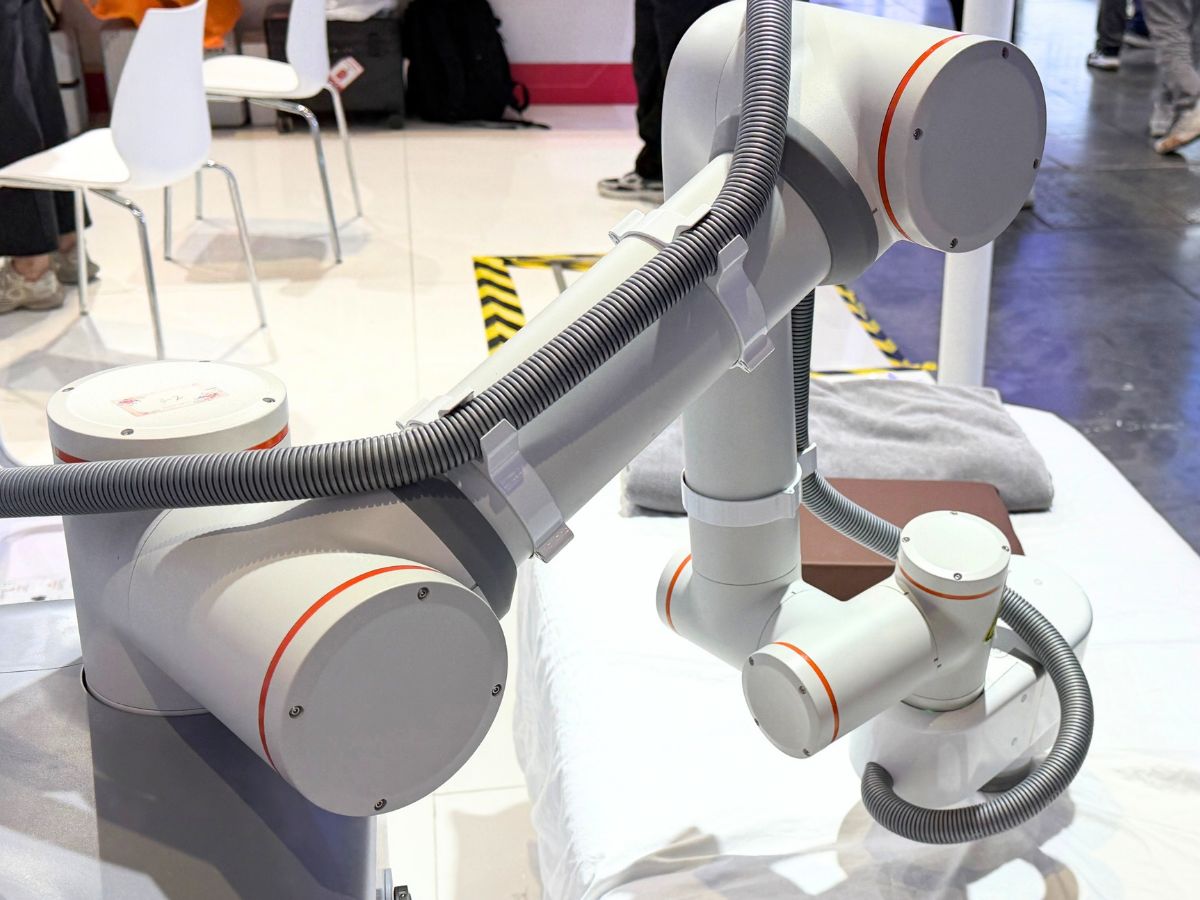
 Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.
- Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
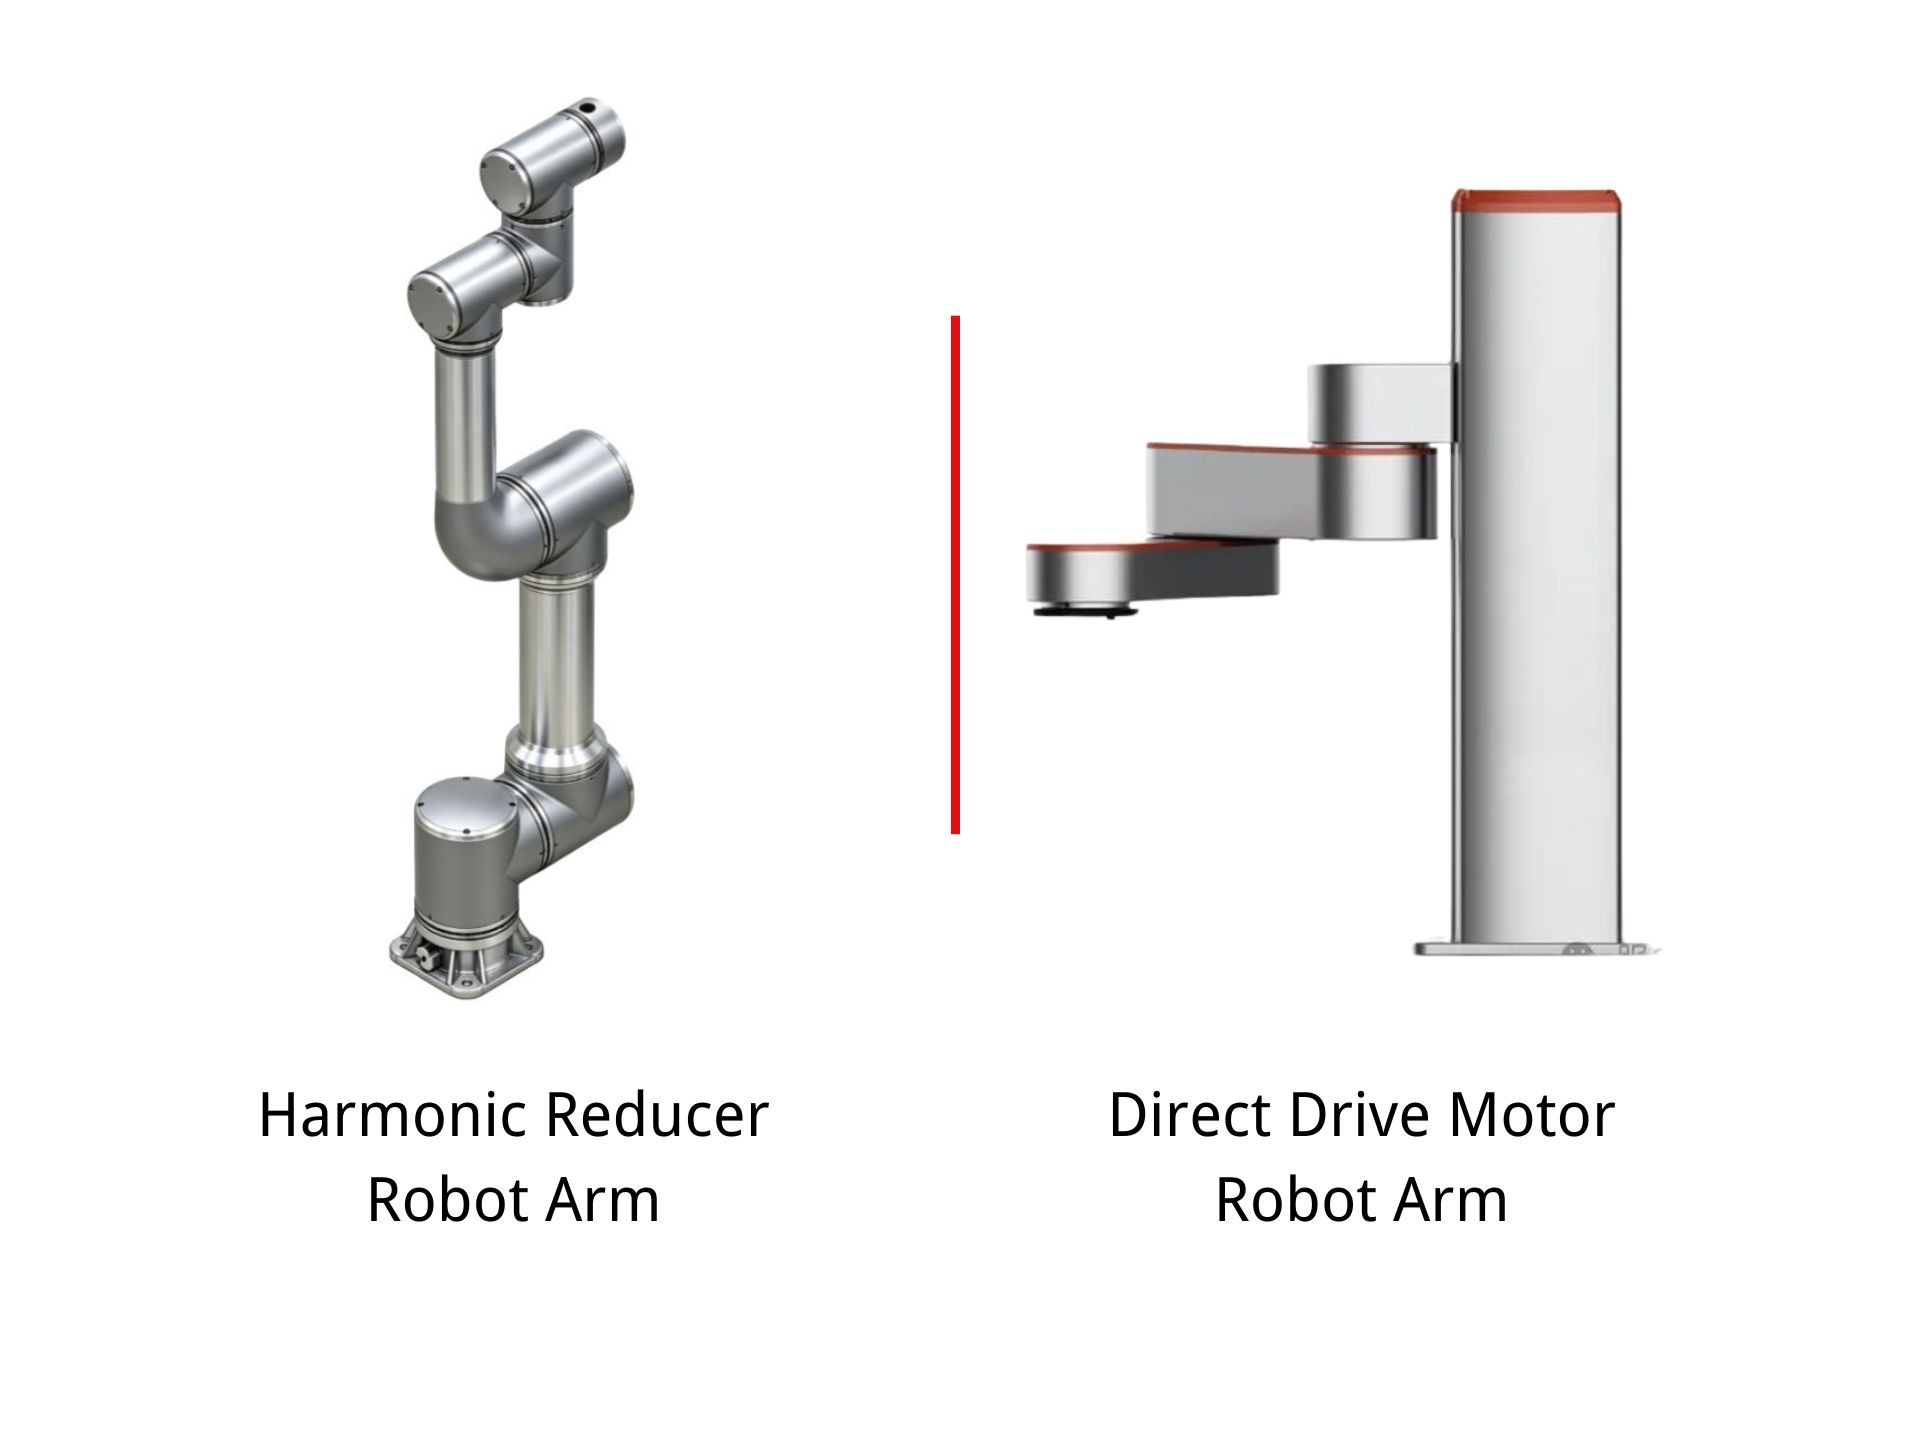
- Moteur DD ou réducteur harmonique pour les articulations de robots collaboratifs : lequel est le meilleur ?Les articulations des robots collaboratifs doivent trouver un équilibre entre plusieurs exigences concurrentes : couple élevé, dimensions compactes, faible poids, positionnement précis, réponse rapide et interaction réactive par contrôle de l’effort. Cela rend le choix de l’architecture de transmission particulièrement important, d’autant plus que les cobots sont conçus pour des mouvements plus dynamiques et une interaction homme-robot de plus en plus exigeante. Deux approches sont souvent envisagées pour ce type d’application : le moteur DD (moteur à entraînement direct) et le réducteur harmonique associé à un servomoteur. Un moteur DD élimine l’étage de réduction mécanique et assure une liaison directe entre le moteur et la sortie de l’articulation, tandis qu’un réducteur harmonique utilise une transmission de précision à fort rapport de réduction pour atteindre un couple de sortie élevé à partir d’un moteur compact.

{item.title}
{item.description}




